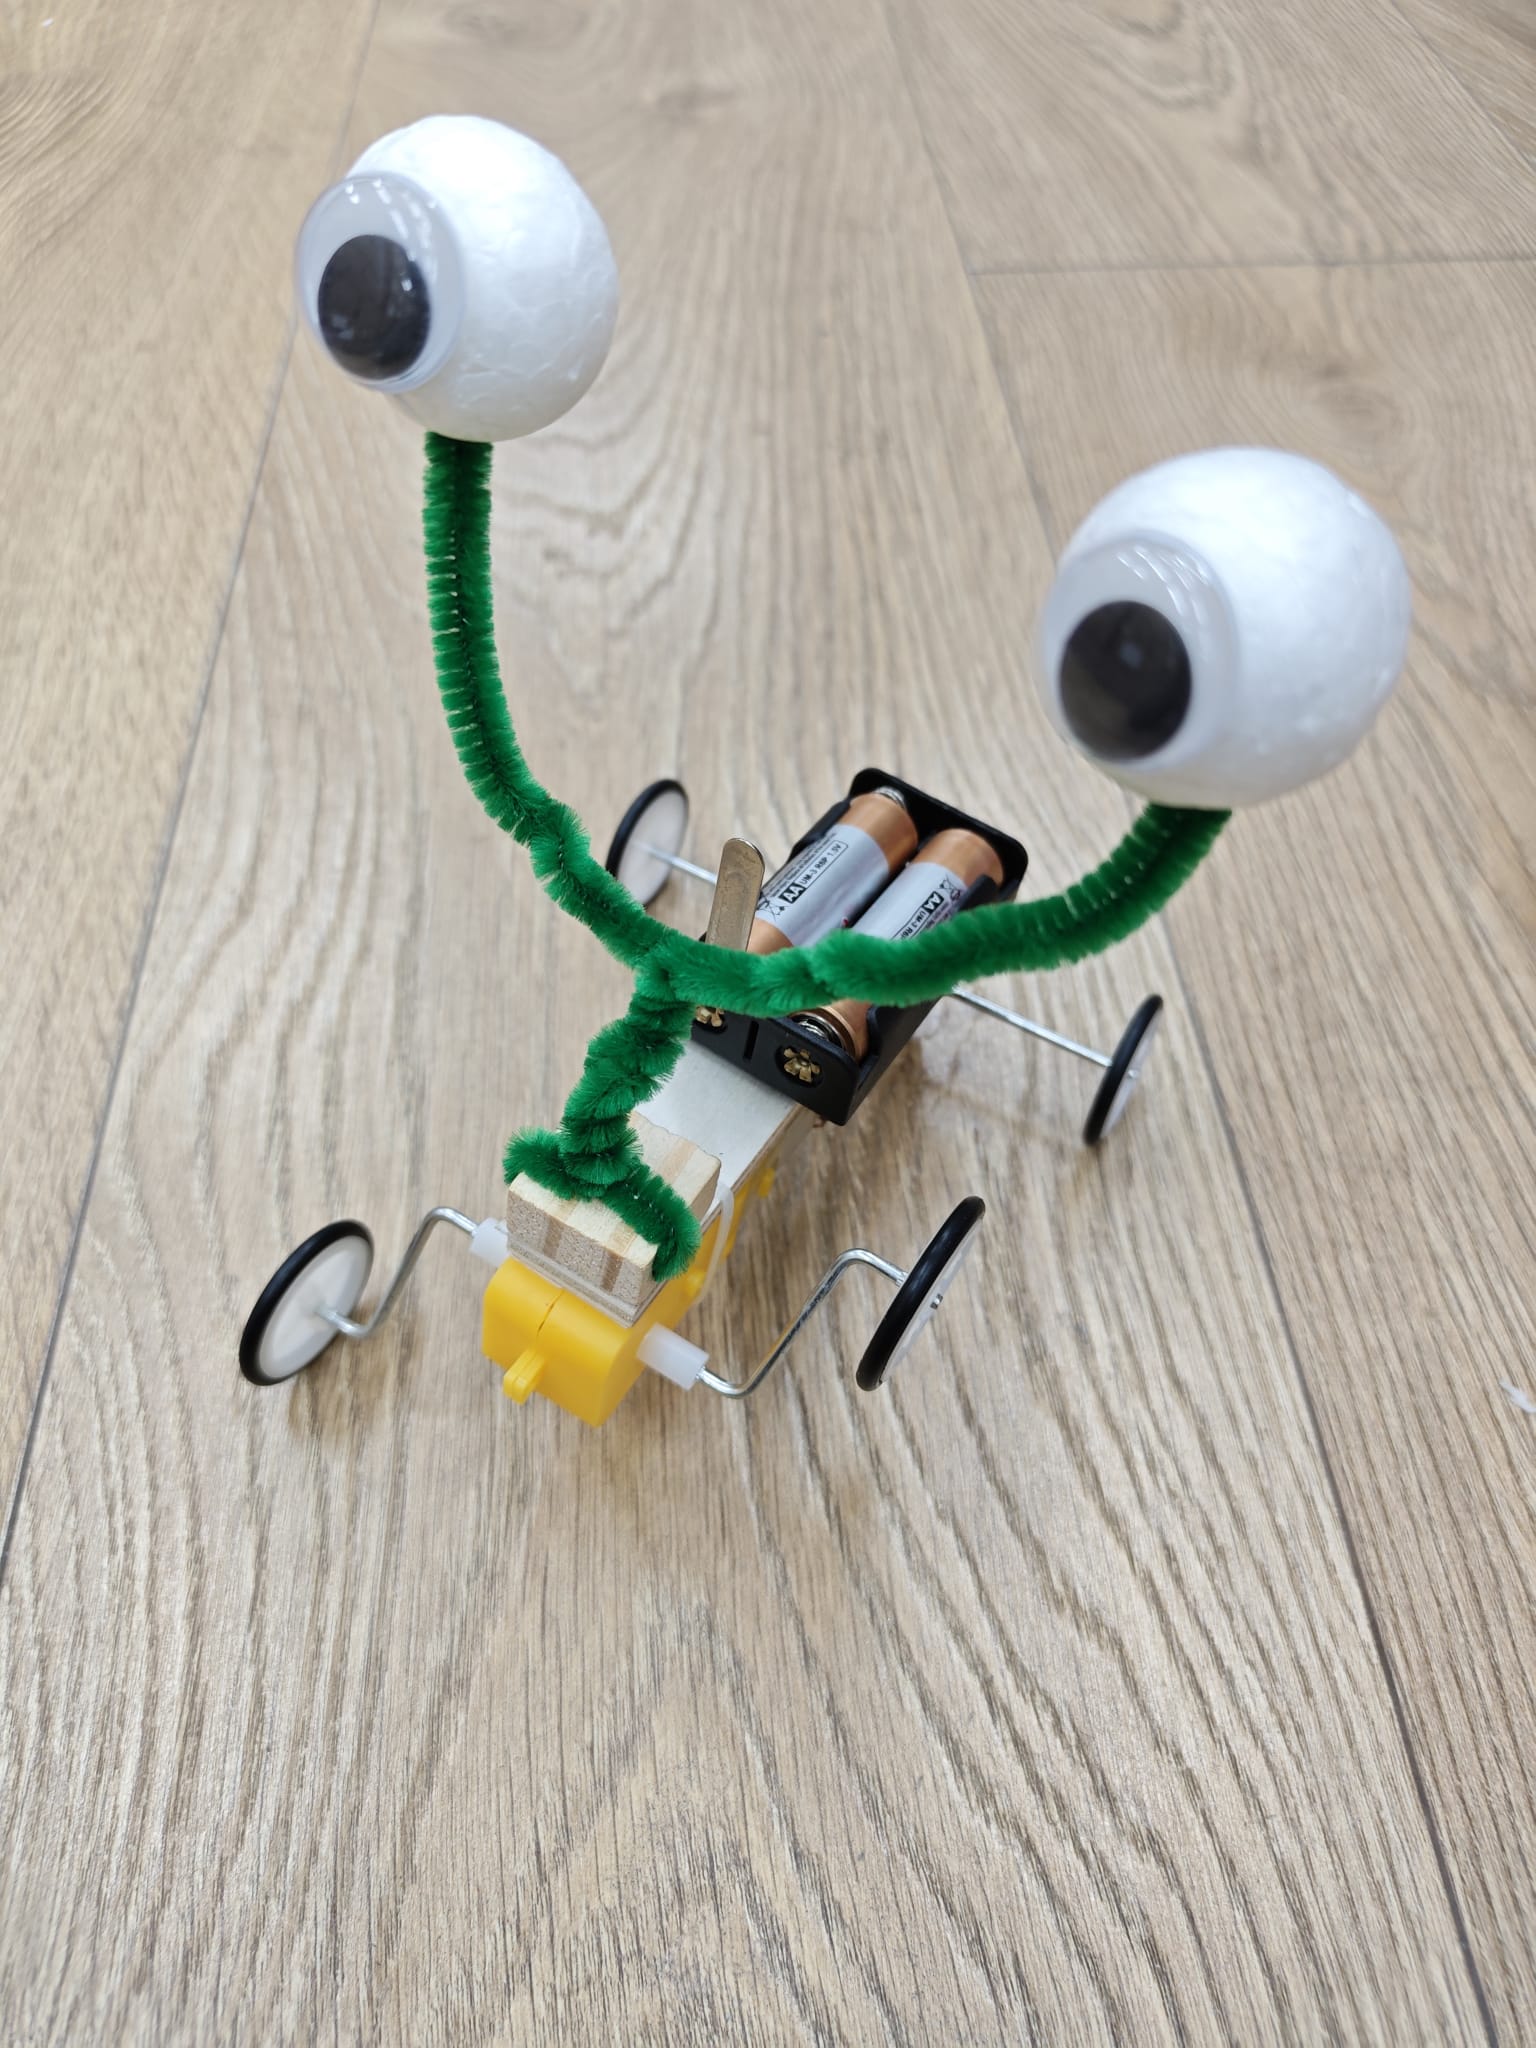
1. האם אפשר לגרום למכונה לנוע כמו חרק?
דמיינו חרק קטן המתקדם על הקרקע.
כאשר אנחנו מתבוננים בו, אנחנו מגלים שהוא משתמש בתנועות מתואמות של רגליו כדי להתקדם.
אבל מה יקרה אם ננסה לבנות חרק מלאכותי?
הרי למכונה שלנו אין שרירים, עצבים או מוח של חרק אמיתי.
יש לה מנוע חשמלי קטן שמסוגל לבצע פעולה אחת פשוטה: לסובב ציר.
האם אפשר להשתמש בתנועה סיבובית כדי ליצור תנועה המזכירה חתירה או הליכה?
התשובה היא כן!
באמצעות מנגנונים מכניים מיוחדים אפשר להפוך תנועה סיבובית לתנועות אחרות.
וזה בדיוק העיקרון המדעי שמפעיל את החרק הרובוטי שלנו.
2. מהו רובוט?
רובוט הוא מכונה המסוגלת לבצע פעולות באופן אוטומטי או בהתאם להוראות שהיא מקבלת.
יש רובוטים מתקדמים הכוללים מצלמות, חיישנים ומחשבים, ויש מכונות רובוטיות פשוטות יותר המבצעות תנועה קבועה.
אנחנו פוגשים רובוטים בתחומים רבים.
מפעלים: זרועות רובוטיות מרכיבות מכוניות ומעבירות חלקים.
רפואה: מערכות רובוטיות מסייעות לרופאים לבצע פעולות מדויקות.
חקלאות: מכונות אוטומטיות יכולות לסייע בקטיף, בריסוס ובמעקב אחר גידולים.
חקר החלל: רוברים רובוטיים חוקרים את פני השטח של מאדים.
החרק שלנו הוא דגם של מכונה רובוטית פשוטה, שמערכת ההנעה שלה יוצרת תנועה מחזורית.
חשוב להבין: לא כל מכונה רובוטית חייבת להיות בעלת בינה מלאכותית. לעיתים המנגנון המכני עצמו קובע את אופן התנועה.
3. המנוע החשמלי – המקור לתנועה
כדי שהחרק יוכל להתקדם, אנחנו זקוקים למקור תנועה.
לשם כך נשתמש במנוע חשמלי.
מנוע חשמלי הוא מכשיר הממיר אנרגיה חשמלית לאנרגיה מכנית.
כאשר מחברים מנוע חשמלי לסוללה מתאימה, זרם חשמלי עובר במעגל.
בתוך המנוע פועלים כוחות אלקטרומגנטיים שגורמים לציר להסתובב.
אבל כאן מתעוררת בעיה מעניינת.
המנוע יודע לסובב ציר, אבל אנחנו רוצים שהחרק שלנו יתקדם בתנועה המזכירה חתירה!
איך נהפוך את הסיבוב לתנועה הרצויה?
התשובה נמצאת במערכת התמסורת.
4. מהי מערכת תמסורת?
תמסורת היא מערכת המעבירה תנועה וכוח מחלק אחד של מכונה לחלק אחר.
מערכת תמסורת יכולה לשנות את מהירות הסיבוב, את המומנט, את כיוון הסיבוב או את אופי התנועה.
למשל, מערכת גלגלי שיניים יכולה להעביר סיבוב מציר אחד לציר אחר.
כיצד פועלים גלגלי שיניים?
גלגלי שיניים הם גלגלים בעלי שיניים המשתלבות זו בזו.
כאשר גלגל אחד מסתובב, השיניים שלו דוחפות את השיניים של הגלגל השני וגורמות לו להסתובב.
כאשר גלגל שיניים קטן מניע גלגל שיניים גדול, מהירות הסיבוב קטנה והמומנט הזמין גדל.
לעומת זאת, כאשר גלגל גדול מניע גלגל קטן, מהירות הסיבוב גדלה והמומנט הזמין קטן.
חשוב: גלגלי השיניים אינם מייצרים אנרגיה נוספת. הם משנים את היחס בין מהירות הסיבוב למומנט.
מערכת כזאת מאפשרת למהנדסים להתאים את תנועת המנוע לתפקיד שהמכונה צריכה לבצע.
5. איך הופכים תנועה סיבובית לתנועת חתירה?
עכשיו הגענו לעיקרון המדעי המרכזי של המערך!
המנוע החשמלי שלנו מייצר תנועה סיבובית רציפה.
אבל החרק הרובוטי צריך ליצור תנועה מחזורית שתאפשר לו להתקדם.
לשם כך משתמשים במנגנון מכני שממיר את התנועה.
נכיר שני סוגי תנועה
תנועה סיבובית: תנועה שבה גוף מסתובב סביב ציר, כמו גלגל אופניים.
תנועה מחזורית: תנועה שחוזרת על עצמה במרווחי זמן קבועים, למשל תנועה קדימה ואחורה של חלק מכני.
אפשר להמיר סיבוב לתנועה מחזורית באמצעות מנגנונים שונים.
אחד הנפוצים הוא מנגנון ארכובה וטלטל.
במנגנון זה נקודת חיבור הממוקמת במרחק מציר הסיבוב נעה במסלול מעגלי.
מוט המחובר אליה מעביר את התנועה לחלק אחר במכונה.
בהתאם למבנה המנגנון, החלק האחר יכול לנוע קדימה ואחורה או לבצע תנועת נדנוד.
איך זה קשור לחרק שלנו?
במערך החרק הרובוטי אנחנו משתמשים במערכת מכנית המעבירה את תנועת המנוע ויוצרת תנועה המזכירה חתירה.
המערכת מנצלת את הסיבוב הרציף של המנוע כדי להפעיל את חלקי ההנעה בצורה מחזורית.
המסקנה החשובה: מנוע שמייצר רק סיבוב יכול להפעיל מכונה שמבצעת תנועה מורכבת הרבה יותר!
6. איך תנועת חתירה גורמת לחרק להתקדם?
דמיינו אדם שיושב בסירת משוטים.
כאשר הוא דוחף את המים לאחור באמצעות המשוטים, המים מפעילים על המשוטים כוח בכיוון ההפוך.
כך הסירה יכולה להתקדם.
במכונות הנעות על הקרקע אפשר להשתמש בעיקרון דומה.
חלקי ההנעה יוצרים מגע עם הקרקע ומפעילים עליה כוחות.
הקרקע מפעילה עליהם כוחות תגובה.
אם מנגנון ההנעה מתוכנן כראוי, הכוחות האלה יכולים לגרום למכונה להתקדם.
החוק השלישי של ניוטון
כאשר גוף אחד מפעיל כוח על גוף אחר, הגוף השני מפעיל עליו כוח שווה בגודלו והפוך בכיוונו.
במקרה של החרק הרובוטי, התנועה המכנית מועברת לחלקים הבאים במגע עם המשטח.
הכוחות הפועלים בנקודות המגע מאפשרים לחרק לנוע.
שאלה לתלמידים:
האם החרק יתקדם באותה מהירות על רצפה חלקה ועל שטיח?
כדי לענות על כך נצטרך להכיר כוח נוסף.
7. מה תפקידו של החיכוך בתנועה?
חיכוך הוא כוח שפועל בין משטחים הנמצאים במגע ומתנגדים לתנועה יחסית או לניסיון לתנועה יחסית ביניהם.
לעיתים אנחנו חושבים שחיכוך הוא דבר שמפריע לתנועה.
אבל למעשה, במערכות הנעה רבות החיכוך חיוני!
לדוגמה, כאשר אנחנו הולכים, כפות הרגליים מפעילות כוח על הקרקע.
החיכוך בין הנעליים לקרקע מאפשר לנו להתקדם בלי להחליק.
גם בחרק הרובוטי יש חשיבות למגע שבין חלקי ההנעה לבין המשטח.
אם המשטח חלקלק מדי, חלקי ההנעה עלולים להחליק ולא להעביר כוח מספיק כדי להניע את החרק.
מצד שני, התנגדות גדולה מדי לתנועה עלולה להאט אותו או להקשות על פעולת המנוע.
המסקנה: כדי ליצור תנועה יעילה, צריך להתאים בין מנגנון ההנעה לבין המשטח שעליו המכונה נעה.
8. ביומימטיקה – כשהטבע מלמד אותנו הנדסה
במשך מיליוני שנים התפתחו בעולם החי פתרונות מרתקים לתנועה.
חרקים הולכים, דגים שוחים, ציפורים עפות ונחשים זוחלים.
מהנדסים יכולים ללמוד מהתנועות האלה ולנסות לחקות אותן באמצעות מכונות.
לתחום הזה קוראים ביומימטיקה (Biomimicry) – חיקוי עקרונות ורעיונות מהטבע לצורך פיתוח טכנולוגיות.
דוגמאות מעניינות
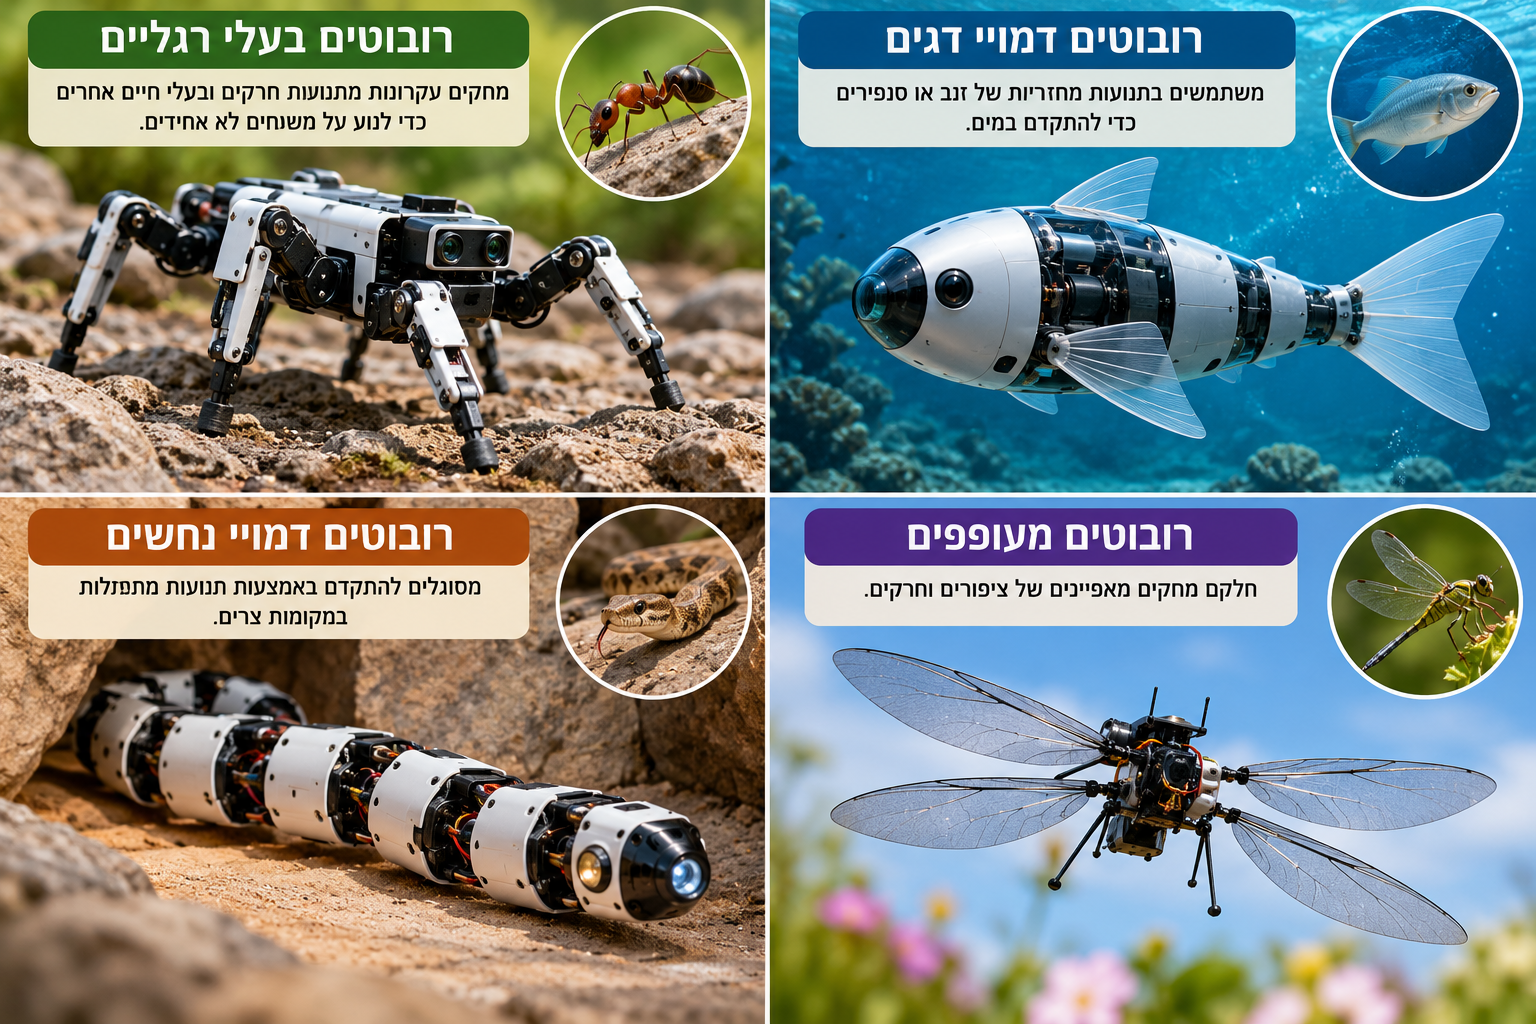
רובוטים בעלי רגליים: מחקים עקרונות מתנועת חרקים ובעלי חיים אחרים כדי לנוע על משטחים לא אחידים.
רובוטים דמויי דגים: משתמשים בתנועות מחזוריות של זנב או סנפירים כדי להתקדם במים.
רובוטים דמויי נחשים: מסוגלים להתקדם באמצעות תנועות מתפתלות במקומות צרים.
רובוטים מעופפים: חלקם מחקים מאפיינים של ציפורים וחרקים.
החרק הרובוטי שלנו אינו חייב להיות העתק מדויק של תנועת חרק אמיתי.
אבל הוא ממחיש רעיון דומה: שימוש במנגנון מכני ליצירת תנועה שמזכירה תנועה של יצור חי.
9. איפה פוגשים המרת תנועה במכונות אמיתיות?
העיקרון של המרת תנועה סיבובית לתנועה אחרת מופיע במכשירים רבים.
מנוע בוכנה
במנועי בעירה פנימית נפוצים, הבוכנות נעות קדימה ואחורה.
מנגנון ארכובה וטלטל ממיר את תנועת הבוכנות לתנועה סיבובית של גל הארכובה.
מכונת תפירה
מנוע מסובב ציר, ומנגנון מכני גורם למחט לנוע מעלה ומטה.
מגבי שמשות
מנוע מסתובב מפעיל מנגנון הגורם למגבים לנוע מצד לצד.
מסורים מכניים
בחלק מהמסורים מנוע מסתובב מפעיל מנגנון שמניע את להב המסור קדימה ואחורה.
רובוטים תעשייתיים
מערכות של מנועים, גלגלי שיניים ומפרקים מאפשרות ליצור תנועות מורכבות ומדויקות.
העיקרון המשותף: תנועת המקור של המנוע עוברת דרך מנגנון מכני והופכת לתנועה המתאימה למשימה.
10. גלגולי האנרגיה בחרק הרובוטי
עכשיו נעקוב אחר האנרגיה שמפעילה את החרק שלנו.
שלב ראשון – הסוללות
בסוללות אגורה אנרגיה כימית.
באמצעות תגובות כימיות הסוללות מספקות אנרגיה חשמלית למעגל.
שלב שני – המנוע החשמלי
המנוע מקבל אנרגיה חשמלית וממיר חלק ממנה לאנרגיה מכנית של סיבוב.
שלב שלישי – מערכת התמסורת
מערכת התמסורת מעבירה את התנועה ומשנה אותה בהתאם למבנה המנגנון.
שלב רביעי – תנועת החרק
המנגנון מפעיל את חלקי ההנעה, וכוחות המגע עם הקרקע מאפשרים לחרק להתקדם.
שרשרת גלגולי האנרגיה
אנרגיה כימית → אנרגיה חשמלית → תנועה סיבובית → תנועה מחזורית → התקדמות החרק.
במהלך התהליך חלק מהאנרגיה הופך גם לחום ולקול.
חשוב לזכור: האנרגיה אינה נוצרת יש מאין, אלא עוברת המרות בין צורות שונות.
11. האתגר המדעי – חוקרים את החרק הרובוטי!
לאחר בניית החרק הרובוטי, נשתמש בו כדי לחקור את המנגנון המכני ואת תנועתו.
ניסוי ראשון – מה מסתתר מאחורי התנועה?
נפעיל את החרק ונצפה בחלקיו הנעים.
ננסה לזהות איזה חלק מסתובב ואילו חלקים מבצעים תנועה מחזורית.
שאלת החקר: כיצד תנועת המנוע הופכת לתנועת ההתקדמות של החרק?
ניסוי שני – האם סוג המשטח משנה?
נפעיל את החרק על משטח חלק.
לאחר מכן ננסה להפעיל אותו על משטח בעל מרקם שונה.
נמדוד את המרחק שהחרק עובר בפרק זמן קבוע.
שאלת החקר: כיצד המשטח משפיע על תנועת החרק?
ניסוי שלישי – מהירות ההתקדמות
נסמן מסלול באורך מטר אחד.
נפעיל את החרק ונמדוד את הזמן שלוקח לו להגיע לקצה המסלול.
נחזור על הניסוי כמה פעמים.
שאלת החקר: האם החרק נע בכל ניסיון באותה מהירות?
ננסה להסביר הבדלים בתוצאות באמצעות החיכוך, מצב הסוללות ואופן פעולת המנגנון.
🏆 האתגר הגדול – מהנדסי הרובוטיקה!
האם תוכלו לגרום לחרק הרובוטי לעבור מרחק של מטר אחד בזמן הקצר ביותר?
נסו לשפר את ביצועיו באמצעות בחירת משטח מתאים ובדיקה שהמנגנון פועל בצורה תקינה, בלי לשנות את מבנה הערכה או להעמיס על המנוע.
שערו מה יעזור לחרק להתקדם מהר יותר, בצעו ניסויים והשוו את התוצאות.
שאלת הסיום: כיצד הצלחנו להפוך תנועה סיבובית פשוטה של מנוע לתנועה שמאפשרת למכונה להתקדם?
למצגת בנושא חרק רובוטי לחצו כאן
לפודקאסט בנושא חרק רובוטי לחצו כאן


 הארה בפייסבוק